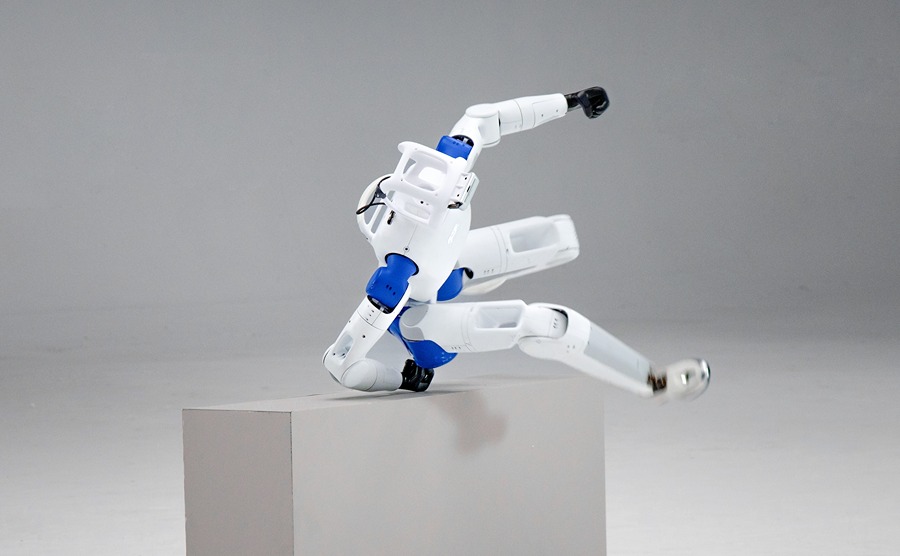
Key Takeaways
- RoboParty’s RP1 (ROBOTO 01) ist eine vollständig Open-Source, leistungsstarke humanoide Plattform für Embodied-AI-Forschung.
- Der Roboter bietet 31 DoF, einen 1,3 m hohen Rahmen, 18 kg Masse und eine Tragfähigkeit von bis zu 2 kg.
- Alle Hardwareschemata, PCB-Layouts, Firmware und der ROS-2-basierte Software-Stack werden unter einer MIT-Lizenz veröffentlicht.
- RP1 wird mit einem NVIDIA Jetson Orin-Nano (8 TOPS) und einem Intel NUC 11 (i7-1165G7) für On-Board-Wahrnehmung und Steuerung geliefert.
- Im Vergleich zu anderen Forschungs-Humanoiden bietet RP1 das beste Preis-Leistungs-Verhältnis und hält gleichzeitig den gesamten Stack transparent und modifizierbar.
Introduction: Why an Open-Source Humanoid Matters
Da sich KI-Modelle von Cloud-Servern zu physischen Agenten verlagern, benötigt die Robotik-Gemeinschaft Plattformen, die jede Schicht des Stacks – mechanisch, elektrisch und softwareseitig – offenlegen. RoboParty’s neu veröffentlichter RP1 (ROBOTO 01) beantwortet diesen Bedarf, indem er einen vollständigen, offen dokumentierten Humanoiden liefert, der von jedem Labor oder Hobbyisten ohne Lizenzhürden nachgebaut, neu programmiert und erweitert werden kann.
RP1 at a Glance
| Specification | RP1 (ROBOTO 01) | OpenHumanoid (OSR-1) | PAL Robotics REEM-C | Boston Dynamics Atlas (non-open) |
|---|---|---|---|---|
| Height | 1.30 m | 1.20 m | 1.45 m | 1.50 m |
| Weight | 18 kg | 20 kg | 85 kg | 80 kg |
| Degrees of Freedom | 31 (6 × arms, 6 × legs, 3 × torso, 4 × head) | 28 | 30 | 28 |
| Max Joint Torque* | 12 Nm (hip), 8 Nm (knee), 5 Nm (elbow) | 9 Nm | 15 Nm | 20 Nm |
| On-Board Compute | NVIDIA Jetson Orin-Nano (8 TOPS) + Intel NUC 11 i7 | Jetson TX2 (5 TOPS) | Intel i7-7700HQ | Custom dual-CPU |
| Sensors | 6× RGB-D, 12× IMU, 4× force-torque, 2× LiDAR | 4× RGB-D, 6× IMU | 6× RGB-D, 4× IMU | 8× RGB-D, 6× IMU |
| Power | 24 V 10 Ah Li-ion (≈ 2 h runtime) | 24 V 8 Ah | 48 V 12 Ah | 48 V 16 Ah |
| Open-Source License | MIT (hardware & software) | GPL-v3 (hardware) | Proprietary | Proprietary |
| Approx. Cost (USD) | $9,500 (kit) | $12,000 | $55,000 | $150,000+ |
*Peak continuous torque per joint, measured at 24 V.
Mechanical Architecture
RP1’s Rahmen ist CNC-gefräste Aluminiumlegierung (6061-T6) mit Kohlefaserverstärkung in den Oberschenkel- und Schienensegmenten. Das modulare Design ermöglicht es Benutzern, Gliedmaßen zu ersetzen oder Aktuatoren zu upgraden, ohne das gesamte Chassis neu zu bearbeiten. Jedes Gelenk verwendet einen bürstenlosen DC-Motor mit einem 100:1 Planetengetriebe, das sanfte Bewegung und präzise Positionskontrolle mit einer Auflösung von 0,01° liefert.
Electrical & Computing Stack
- Power – Ein 24 V Lithium-Ion-Pack (10 Ah) liefert bis zu 240 W Spitzenleistung, geschützt durch ein zweistufiges Batteriemanagementsystem.
- Processing – Der Jetson Orin-Nano übernimmt Vision, SLAM und neuronale Netzwerk-Inference (bis zu 8 TFLOPs FP16). Der Intel NUC läuft mit ROS-2 Humble, Echtzeit-Steuerschleifen (1 kHz) und hostet die Entwicklungsumgebung.
- Connectivity – Gigabit-Ethernet, Wi-Fi 6 und ein dedizierter CAN-Bus für die Motorsteuerung.
Software Ecosystem
Der gesamte Quellcode befindet sich auf GitHub unter der MIT-Lizenz. Der Stack umfasst:
- RP1-Core – Firmware auf Low-Level-Basis, geschrieben in C++20, unterstützt geschlossene-Loop-Drehmomentsteuerung.
- RP1-ROS2 – Eine Sammlung von ROS-2-Paketen für Kinematik, Bewegungsplanung (MoveIt 2), Wahrnehmung (OpenCV, DepthAI) und Simulation (Gazebo 11).
- RP1-Examples – Sofort einsatzbereite Demos wie Treppensteigen, Objektmanipulation und Mensch-Folgen.
Entwickler können das Repository klonen, die Firmware flashen und innerhalb eines Tages Algorithmen auf echter Hardware testen.
The Bigger Picture: Democratizing Embodied AI
RoboParty argumentiert, dass die Beschränkung humanoider Technologie auf eine Handvoll Konzerne ein „Black-Box“-Ökosystem schafft, das den wissenschaftlichen Fortschritt verlangsamt. Durch die Offenlegung jeder CAD-Datei, Stückliste und Codezeile lädt RP1 Beiträge aus Wissenschaft, Start-ups und Maker-Communities gleichermaßen ein. Frühe Anwender haben bereits berichtet, RP1 für Folgendes zu nutzen:
- Multi-modale Sensorfusion-Forschung (LiDAR + RGB-D).
- Echtzeit-Reinforcement-Learning an Bord, dank der 8 TOPS-Kapazität des Jetson.
- Studien zur Mensch-Roboter-Interaktion, unter Nutzung des 12-DoF-Gesichtsrigs für ausdrucksstarke Gesten.
Comparison With Existing Platforms
Die obige Tabelle hebt RP1’s Wettbewerbsvorteil hervor: ein leichteres Chassis, höheres Drehmoment pro Kilogramm und ein vollständig offener Stack zu einem Bruchteil der Kosten kommerzieller Alternativen. Während der Atlas von Boston Dynamics weiterhin der Leistungsbenchmark entspricht, machen seine proprietäre Natur und der Preis ihn für die meisten Forschungsprogramme unerreichbar.