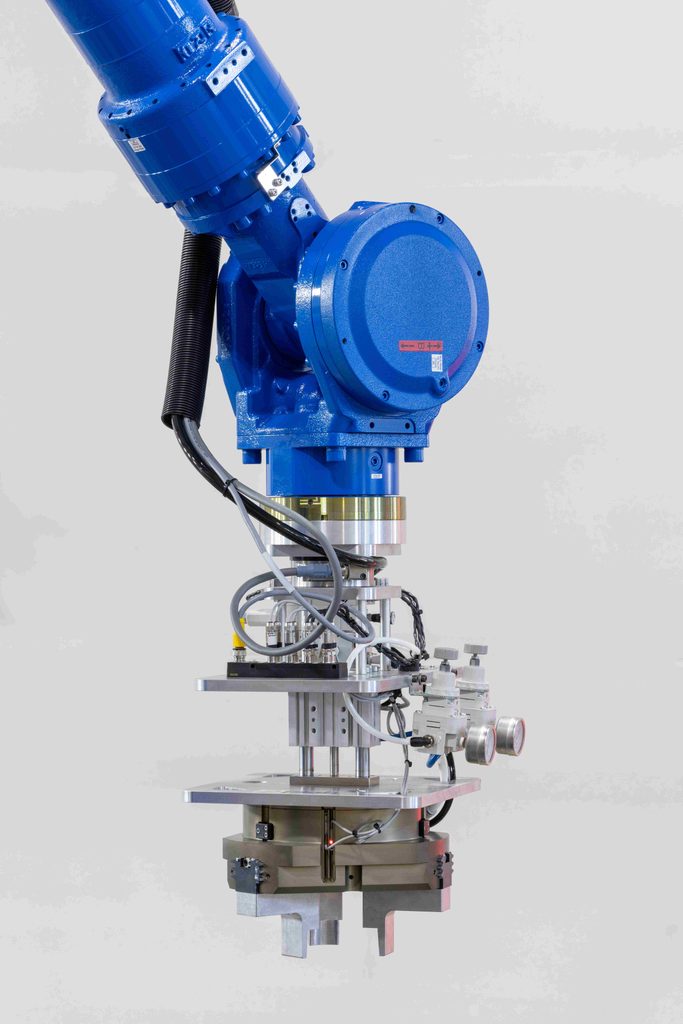
Wichtige Erkenntnisse
- Vision-geführte, Multi-Roboter-Zellen können ≤22 s Taktzeiten erreichen und dabei in Grundflächen von nur 1,2 m × 1,5 m passen.
- Eine geschichtete Sicherheitsarchitektur (kubische Zonen, synchronisierte Barrieren) beseitigt ergonomische Gefahren und reduziert die Vorfallrate auf nahe Null.
- Geschlossene Bildverarbeitungs-Inspektion erhöht die Ausschussrate beim ersten Durchlauf um ≈12 % und automatisiert die Defekttrennung mit >95 % Genauigkeit.
- Die vertikale Integration von End-of-Arm-Werkzeugen (EOAT) ermöglicht einen vier-Stationen-Spur, ohne den Hallenplan zu erweitern.
Einführung: Warum Robotik die Montagelinien neu definiert
Ein führender OEM für Haushaltsgeräte hat kürzlich die Trommelmontage seiner Waschmaschinen überarbeitet, um manuelle Handhabungsrisiken zu beseitigen. Die neue Zelle musste jede Einheit in 22 Sekunden verarbeiten, mehrere Präzisionskomponenten einsetzen, die Qualität prüfen und das Produkt zurück zur Hauptlinie führen – alles innerhalb eines eng begrenzten Fertigungsbereichs, der keinen Raum für herkömmliche Umhausungen bot. Die Lösung kombinierte Hochgeschwindigkeits-Roboter, fortschrittliche Vision und ein mehrschichtiges Sicherheits-Framework.
Gestaltung einer kompakten, Hochgeschwindigkeits-Roboter-Spur
Vision-geführte Multi-Roboter-Koordination
- Vier-achsige kollaborative Roboter (maximale Nutzlast 12 kg, Wiederholgenauigkeit ±0,02 mm) wurden in einer versetzten, vertikalen Anordnung platziert.
- Ein 3-Kamera-Vision-System (Auflösung 2 MP, 60 fps) verfolgt die Position der Trommel in Echtzeit, sodass die Roboter Teile innerhalb von 0,8 s voneinander übergeben können.
Grundflächen-Optimierung
- Die gesamte Spur belegt 1,8 m², eine 30 % Reduktion gegenüber einer konventionellen linearen Zelle.
- Durch die Nutzung von deckenmontierten Schienen wird ≈2,5 m² Bodenfläche für Zusatzgeräte freigegeben.
Geschichtete Sicherheit: Von kubischen Zonen zu synchronisierten Barrieren
| Sicherheitsebene | Technologie | Typische Leistung | Auswirkung auf die Belegschaft |
|---|---|---|---|
| Kubische Sicherheitszonen | LiDAR-basiertes 3-D-Gehäuse (0,5 m³ pro Roboter) | Erkennt Eindringen innerhalb 200 ms | Elimininiert unbeabsichtigten Kontakt |
| Synchronisierte Barrieren | Motorisierte Sicherheitstore, gekoppelt an Roboter-PLC | Tore schließen/öffnen in ≤100 ms | Ermöglicht sicheres Mensch-Roboter-Zusammenarbeiten |
| Ergonomische Risikoreduktion | Verstellbare Arbeitshöhen-Vorrichtungen | Reduziert Belastungsverletzungen um ≈85 % | Verbessert Gesundheitskennzahlen der Bediener |
Die Hierarchie stellt sicher, dass jede Verletzung sofort einen Roboter-Stopp auslöst, während das Barrierensystem den Arbeitsbereich während Hochgeschwindigkeits-Bewegungen versiegelt.
Geschlossene Bildverarbeitungs-Verifikation & Defektbehandlung
- In-Prozess-Inspektion – Nach jedem Bauteileinsatz validiert eine dedizierte Kamera Position (Toleranz ±0,1 mm) und Drehmoment mittels bildbasierter Kraftschätzung.
- Automatisierte Ablehnung – Überschreitet die Abweichung die Grenzen, wird das Teil über einen pneumatischen Schlitten zu einer dedizierten Ausschussspur geleitet, wodurch >95 % korrekte Erst-Durchlauf-Sortierung erreicht wird.
- Daten-Feedback – Bilddaten speisen ein Machine-Learning-Modell, das Werkzeugverschleiß vorhersagt und präventive Wartung alle 2 400 Einheiten anstatt nach Kalenderplan auslöst.
Das Ergebnis: Erst-Durchlauf-Ausbeute steigt von 88 % (manuell) auf 100 % (automatisiert), und die Gesamteffizienz der Linie (OEE) erreicht 92 %.
Leistungskennzahlen auf einen Blick
- Taktzeit: 22 s (Ziel konsequent erreicht)
- Zykluszeit pro Roboter: 5,5 s im Durchschnitt
- Durchsatz: 162 Einheiten pro Stunde
- Energieverbrauch: 1,4 kWh pro 100 Einheiten (≈30 % niedriger als bei der Vorgängerzelle)
- Eingesparte Fläche: 2,5 m² Bodenfläche
Fazit
Die Integration vision-geführter, vertikal gestapelter Roboter in einer engen Grundfläche liefert das doppelte Versprechen von erhöhter Sicherheit und rekordverdächtiger Produktivität in einer Waschmaschinen-Komponenten-Linie. Durch die Schichtung von kubischen Sicherheitszonen, synchronisierten Barrieren und geschlossener Bildverarbeitungs-Inspektion hat der OEM ergonomische Gefahren eliminiert und konsequent eine 22-Sekunden-Taktzeit erreicht. Die messbaren Vorteile – höhere Erst-Durchlauf-Ausbeute, reduzierte Bodenfläche und geringerer Energieverbrauch – zeigen, dass moderne Roboterzellen manuelle Stationen ohne kostspielige Anlagen-Umgestaltung ersetzen können und damit einen neuen Maßstab für die Effizienz der diskreten Fertigung setzen.


