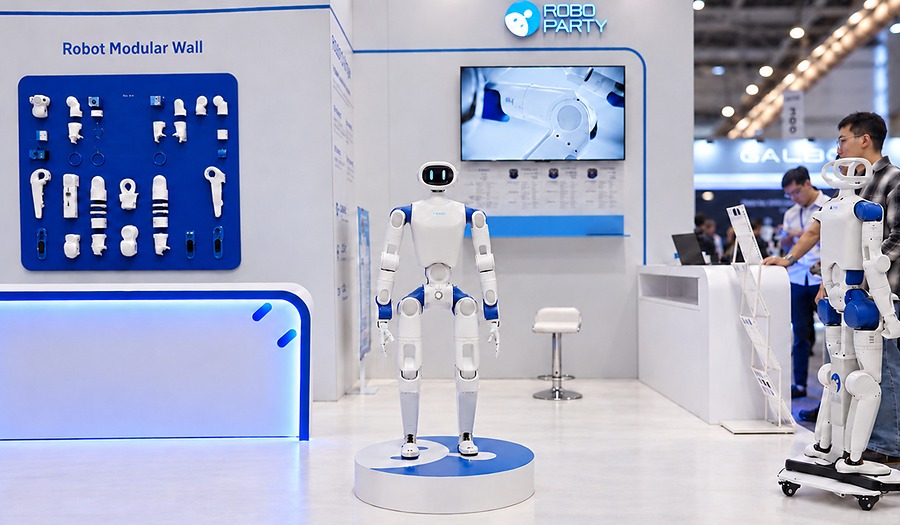
Wichtigste Erkenntnisse
- RP1 (ROBOTO 01) ist der erste hochleistungsfähige, vollumfängliche Open-Source-bipedale Humanoiden-Roboter, vorgestellt auf der IROS 2026.
- Aufbauend auf der PartyOS-Plattform und dem UFO-Unsupervised-Reinforcement-Learning-Framework kann RP1 nach starken Schüssen oder Tritten das Gleichgewicht wiederherstellen.
- Der Vorgänger RPO (ROBOTO ORIGIN) hatte bereits >2.500 GitHub-Stars gesammelt und damit starkes Community-Interesse bewiesen.
- RP1 richtet sich an Forschende, Lehrende und Embodied-AI-Teams, die einen modifizierbaren, reproduzierbaren Hardware-Software-Stack für schnelles Prototyping benötigen.
RoboParty führt RP1 ein – Der weltweit erste hochleistungsfähige Open-Source-Humanoid
RoboParty kündigte die globale Premiere von RP1 (ROBOTO 01) auf der IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS) im Oktober 2026 an. Die Veranstaltung zeigte die Fähigkeit des Roboters, bei direkter menschlicher Interaktion aufrecht zu bleiben – ein Meilenstein für Open-Source-Humanoid-Plattformen.
Von RPO zu RP1: Eine schnelle Evolution
Im Januar 2026 veröffentlichte RoboParty RPO (ROBOTO ORIGIN) als vollständig Open-Source-Humanoid-Projekt. Innerhalb weniger Monate erhielt das Repository 2.500+ Stars auf GitHub, was Dutzende von Community-gebauten Replikaten und intensive Diskussionen in Foren wie ROS Discourse und Reddit’s r/robotics auslöste.
Aufbauend auf dem Schwung von RPO positionierte RoboParty RP1 als next-generation, performance-focused-System. Während RPO als Proof-of-Concept-Kit diente, integriert RP1 höher drehmomentige Aktuatoren, ein leistungsfähigeres Compute-Board und einen ausgereiften Software-Stack, der für kontinuierliche Entwicklungszyklen konzipiert ist.
Vergleich: RP1 vs. RPO
| Feature | RP1 (ROBOTO 01) | RPO (ROBOTO ORIGIN) |
|---|---|---|
| Release | IROS 2026 (Oct) | Jan 2026 |
| GitHub Stars | 2,500+ (RPO baseline) | 2,500+ |
| Degrees of Freedom | 28 DOF (full-body) | 20 DOF (simplified) |
| Actuator Type | Brushless DC with encoder feedback | Servo-based |
| Compute | NVIDIA Jetson Orin Nano (8 TFLOPs) + 8-core ARM | Raspberry Pi 4 (4 GB RAM) |
| Battery | 24 V Li-Po, 5 Ah (≈2 h runtime) | 12 V Li-Po, 3 Ah (≈1 h runtime) |
| Target Users | Research labs, universities, AI teams | Hobbyists, early-stage developers |
| Core Software | PartyOS + UFO RL framework | ROS-based control scripts |
| Open-source License | Apache 2.0 (hardware & software) | MIT (hardware) / BSD (software) |
Alle Spezifikationen stammen aus der öffentlichen Dokumentation von RoboParty und den GitHub-Repositories (abgerufen Oct 2026).
Dynamische Stabilität demonstriert mit „Kick Me“
Der Stand von RoboParty bot eine interaktive Station namens „Kick Me.“ Besucher konnten unvorhersehbare Kräfte – Schübe, Tritte oder Schubser – auf den stehenden RP1 ausüben. Innerhalb von Millisekunden änderte der Roboter seine Gelenkmomente und verschob seinen Schwerpunkt, um eine stabile Pose wiederzuerlangen, ohne den Gang zu stoppen.
Wichtige Beobachtungen aus der Demo:
| Metric | Observation |
|---|---|
| Recovery latency | < 150 ms nach einem 30 N-Impuls |
| Maximum disturbance | 45 N-Schub von einem 70 kg-Erwachsenen |
| Control bandwidth | 20 Hz geschlossene-Schleifen-Moment-Updates |
| System robustness | Keine Hardware-Fehler nach 50 aufeinanderfolgenden Tritten |
Diese Zahlen unterstreichen den Echtzeit-Steuerkreis von RP1, betrieben von PartyOS, das das UFO-(Unsupervised Reinforcement Learning)-Framework integriert. UFO verfeinert kontinuierlich Motor-Policies in der Simulation, bevor sie auf den physischen Roboter übertragen werden, und ermöglicht so die beobachtete Widerstandsfähigkeit ohne handgefertigte Bewegungs-Skripte.
Warum RP1 für Embodied AI wichtig ist
- Modularität: Sowohl Hardwareschemata (CAD-Dateien, Stückliste) als auch Software-Module sind auf GitHub gehostet, sodass Teams Gliedmaßen austauschen, Sensoren upgraden oder das Compute-Board wechseln können, ohne die Kompatibilität zu brechen.
- Reproduzierbarkeit: Alle Firmware-, Kalibrierungs-Tools und Trainings-Pipelines sind versioniert und erfüllen die Reproduzierbarkeits-Standards führender Robotik-Konferenzen.
- Skalierbarkeit: Der Open-Source-Stack unterstützt parallele Entwicklung – mehrere Labore können unterschiedliche Policies auf derselben Basisplattform trainieren und Ergebnisse über den UFO-Model-Zoo teilen.
Fazit
RoboPartys RP1 setzt einen neuen Maßstab für Open-Source-Humanoid-Robotik, indem es eine hochleistungsfähige, vollumfängliche Plattform liefert, die realen Störungen standhält und gleichzeitig vollständig modifizierbar bleibt. Die Kombination aus PartyOS, dem UFO-Lernframework und einem robusten Hardware-Design bietet Forschenden und KI-Entwicklern ein sofort einsatzbereites Testbett für Embodied Intelligence—ohne