Dank dieses LinkedIn-Posts von Lukas Ziegler habe ich vom Berkeley Humanoid Lite erfahren. Ich war bisher ziemlich skeptisch gegenüber humanoiden Robotern. Warum nicht einfach zwei Roomba-ähnliche Geräte auf jeder Etage einsetzen und auf das Gehen verzichten? Das zusätzliche humanoide Element mag spannend sein, wirkt aber im Vergleich zu einem reinen Arbeitsroboter wie ein großer Mehraufwand.
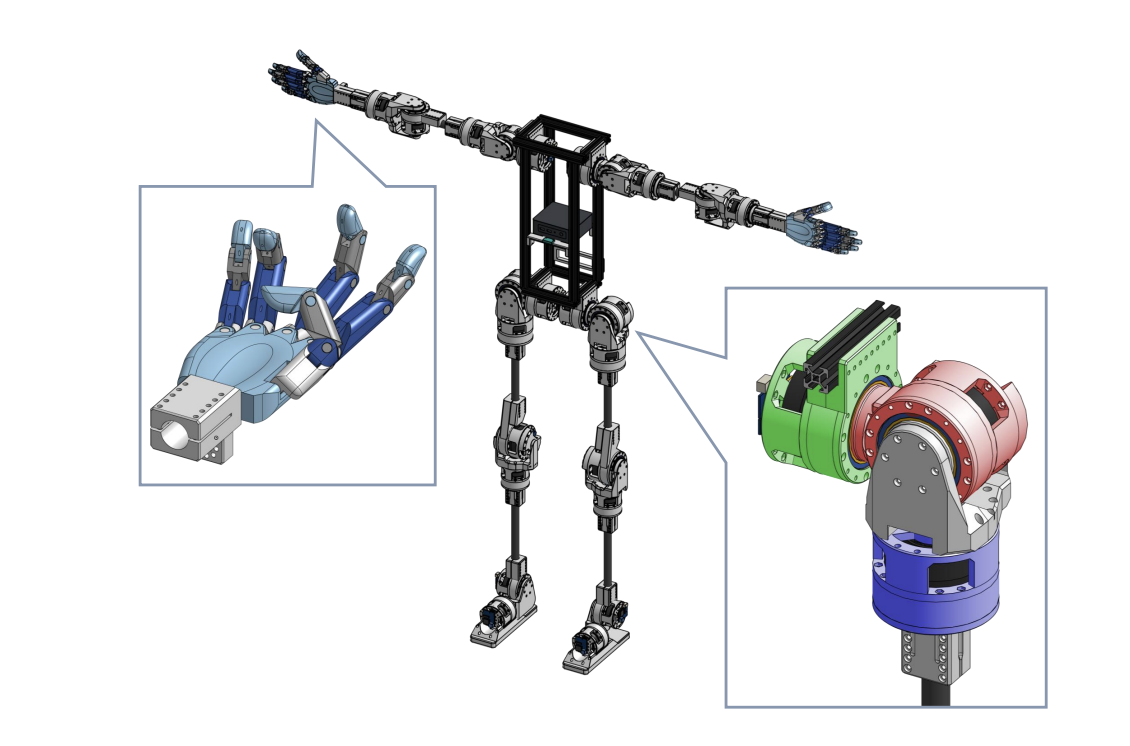
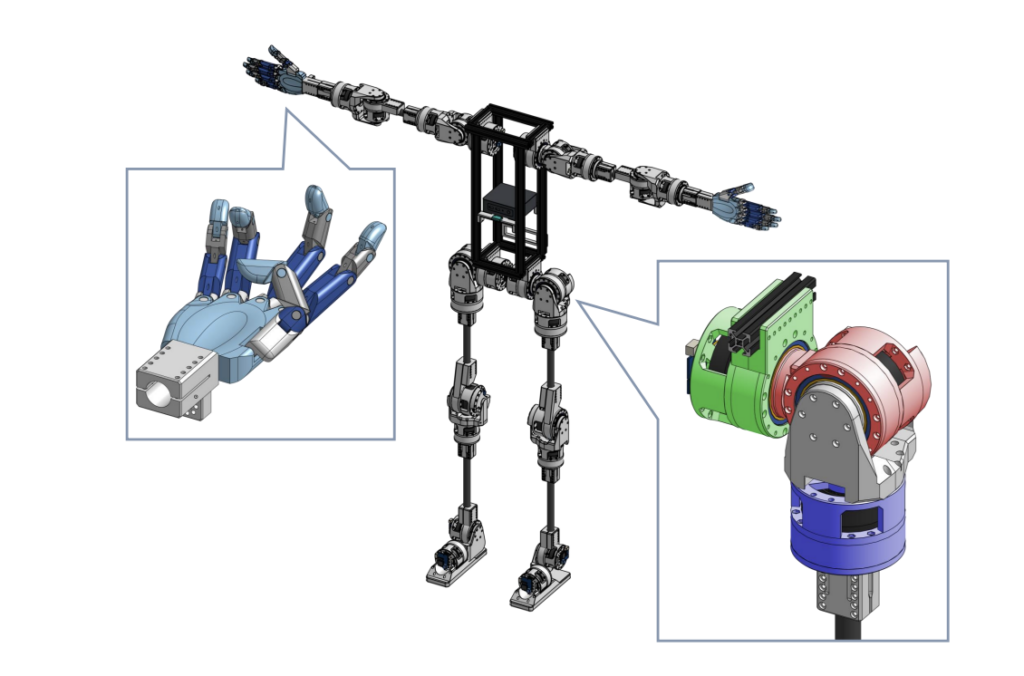
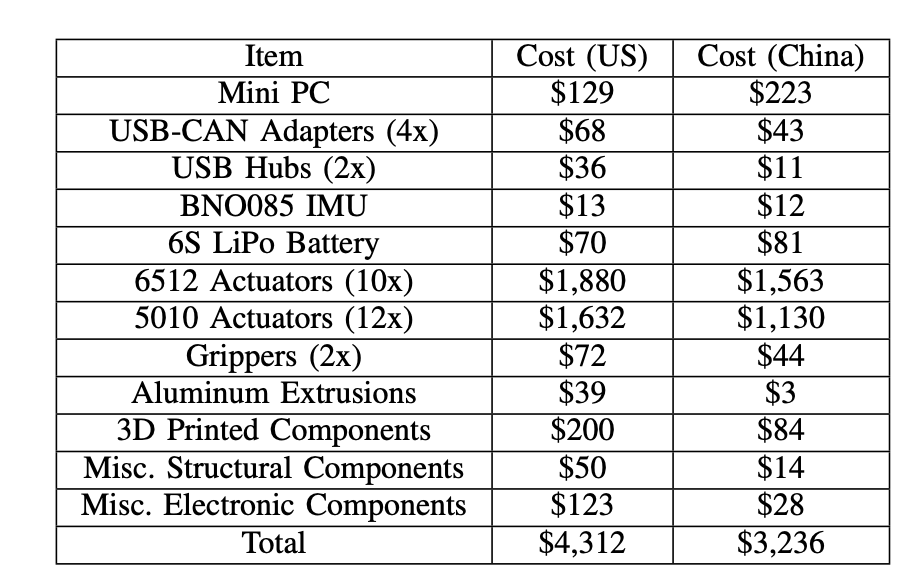
Aber der Berkeley Humanoid Lite ändert meine Sichtweise darauf. Viele der Komponenten des Roboters können mit dem 3D-Drucker zu Hause hergestellt werden. Die Gesamtkosten des Stücklistenmaterials liegen bei etwa $5000. Der Roboter ist zudem Open-Source und verwendet nur Standardkomponenten, die online bestellbar sind. Ein Team an der Berkeley arbeitet schon seit einiger Zeit daran und hat eine Reihe von Papern darüber veröffentlicht. Nicht nur das CAD ist Open-Source, sondern auch die Software, die den Roboter steuert.
Das Team beschreibt ihr Werk mit den Worten, sie wollten einen „open-source humanoiden Roboter entwickeln, der zugänglich, anpassbar und für die gesamte Community nützlich ist. Der Kern dieses Designs ist ein modularer, 3D-gedruckter Getriebekasten für die Aktuatoren und den Roboterkörper. Alle Komponenten können von weit verbreiteten E-Commerce-Plattformen bezogen und mit handelsüblichen Desktop-3D-Druckern gefertigt werden, sodass die Gesamthardware-Kosten unter $5.000 bleiben.“
Das Papier wurde im April 2025 veröffentlicht. Seitdem haben sich zahlreiche Personen mit diesem Roboter beschäftigt und versucht, ihn weiter zu verbreiten. Ororobot erklärt den Roboter und gibt Links zu den Teilen. Es gibt ein GitHub, und es gibt eine Website. Es gibt einen Discord-Server und eine WeChat-Gruppe. Aber nur sehr wenige Menschen bauen diesen Roboter in der Praxis. Ich hatte mit deutlich mehr Bau-Videos auf YouTube gerechnet, zum Beispiel.
Die Komponenten wurden gewählt, weil sie bei Anbietern wie Digikey verfügbar und weit verbreitet. Sie basierten ein Aktuatordesign auf einem Standard-Kugellager, das überall zu bekommen ist. Der Roboter wurde so konzipiert, dass die größten Bauteile in ein Bauvolumen von 200 mm × 200 mm × 200 mm passen. Alle Teile wurden aus PLA gefertigt, was nicht meine erste Wahl wäre, aber die Zugänglichkeit stark erhöht. Das Team stellte erwartungsgemäß Unterschiede in der Qualität der Teile zwischen verschiedenen 3D-Druckern fest. Anschließend zeigten sie, wie sie den Roboter trainierten und einsetzten. Das Team vermutet, dass PLA die Achillesferse des Designs sein könnte.
Und ich stimme zu; ich denke, wenn man viele Verschleißteile aus einem selbstschmierenden Material wie Igus Iglidur, PK5000 oder POM (die man zu Hause nicht drucken sollte!) herstellen könnte, würde das besser funktionieren. Auch die Verwendung vieler Komponenten aus PC-Blend wäre sehr sinnvoll. PA CF mag verlockend sein, aber PA GF könnte nützlicher sein. Ich fürchte, dass PA-Werkstoffe in Verschleißflächen und Zahnrädern zu Verschleiß und Hitzeaufbau führen. Das würde jedoch die Zugänglichkeit heute stark reduzieren. In ein paar Jahren sollte das Teil auf vielen mehr Maschinen druckbar sein und besser funktionieren. Es wäre interessant zu sehen, wie gut es langfristig mit PETG funktioniert, da so viele es täglich verwenden.
Ein zentraler Bestandteil dieses Roboters sind die 3D-gedruckten zyklodischen Aktuatoren, die ein 3D-druckbares Low-Backlash-, robustes Antriebselement darstellen, das im Einsatz weniger wahrscheinlich zerstört wird als Alternativen und dabei kompakt bleibt. Das Team sagt, diese Aktuatoren werden sogar im Unterricht verwendet, um zyklodische Antriebe zu demonstrieren. Wenn dieses Ding also tatsächlich einfach herzustellen und zu replizieren ist, ist das die naheliegendste kurzfristige Anwendung. Dein Gymnasium oder deine Hochschule kann einen Roboter bauen. Du kannst das Design anpassen und ihm Dinge beibringen. Wenn mehrere Klassen nacheinander an einem Pflege-Roboter arbeiten, könnt ihr echten Fortschritt erzielen. Könnte das vielleicht zu einer „Open-Source-Robotics-Revolution“ führen?
Vielleicht?
Eine der Forscherinnen, Chi Yufeng, arbeitet derzeit bei NVIDIA an KI. Das ist der Hauptgrund, warum eine Open-Source-Robotics-Revolution im Moment unwahrscheinlich ist. Viele relevante Forscher in Software, Robotik und Ingenieurwesen hören den Sirenengesang der KI. Wenn du KI-nah bist, wird man leicht vom Hype und dem Geld, das in diesem Markt zirkuliert, angezogen. Stell dir vor, du bittest um Finanzierung für einen Open-Source-Roboter. Vielleicht geht das, aber es wird schwer. Jetzt stell dir vor, du bittest um Geld für ein KI-Lern-Framework für Roboter; du würdest sofort ein Unicorn-Funding erhalten. Das Geld fließt also vorerst an diesen Sektor vorbei. Die Menschen glauben noch immer an Unternehmens-Roboter und super teure Humanoide, die alles können. Wir befinden uns noch stark im „Science-Fiction-real-machen“-Abschnitt.
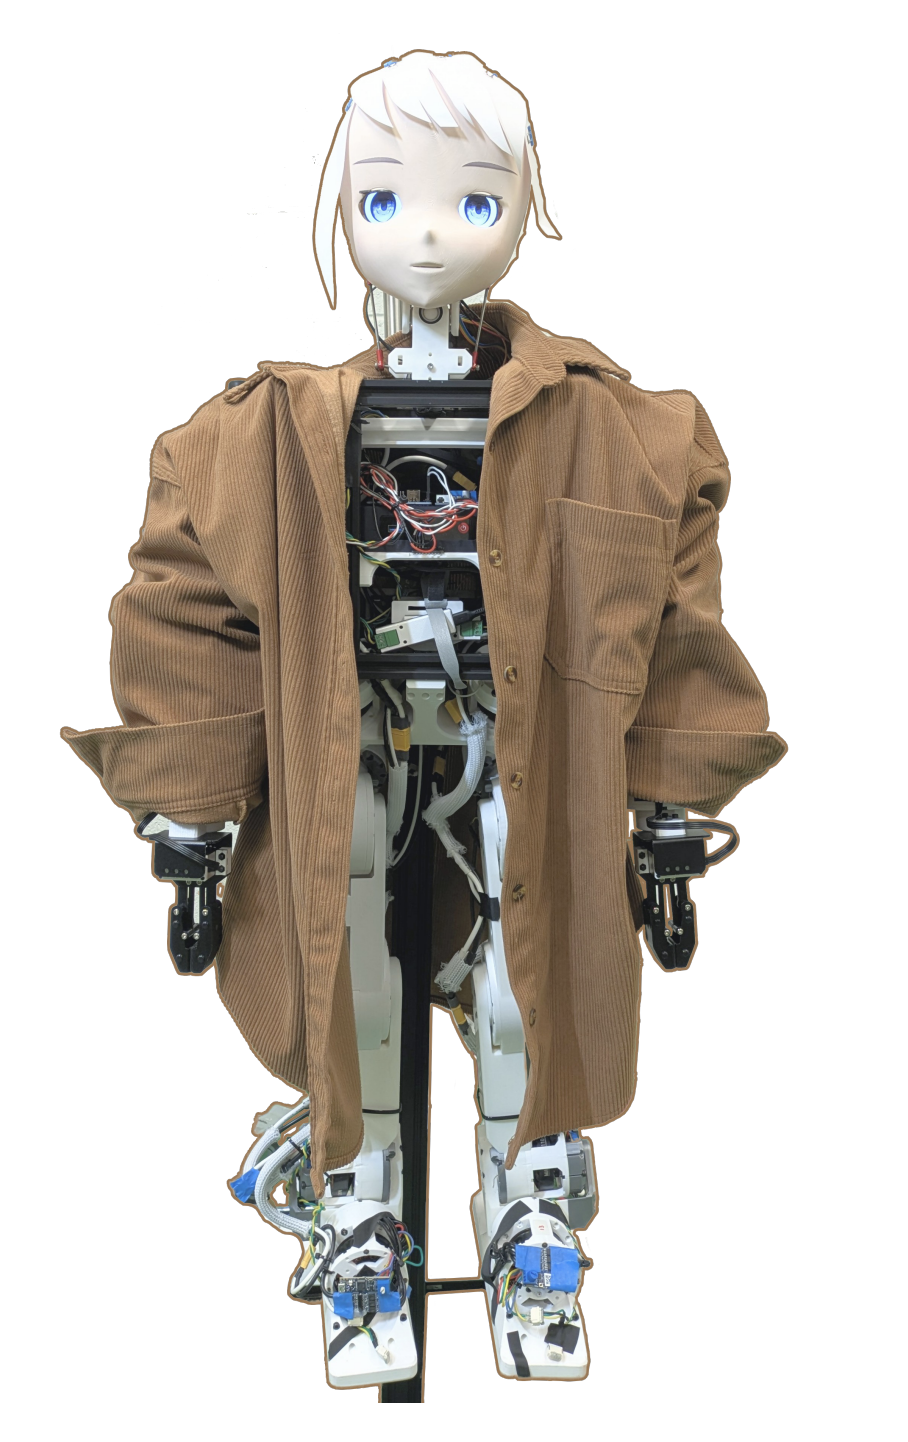
Aber ich sehe klare Parallelen zum 3D-Druck-Markt. Hardware ist super billig; viele Komponenten sind deutlich günstiger; Software ist leistungsstark und anpassbar. 3D-Druck ermöglicht Massenproduktion in vielen Bereichen. Und $5000 sind machbar. Robotik ist ein Traum für viele Menschen und gleichzeitig ein hochgradig sci-fi-Thema. Wir schaukeln gerade auf der Replikator-Idee, Leute, und schauen, was wir bereits erreicht haben. Stell dir ganze Herden von Menschen-Elektroschafen vor. Der Robotik-Traum und Robotik als Ikone sind viel stärker und verbreiteter. Die TAM- und SAM-Berechnungen in diesem Markt sind ebenfalls amüsant. Alles funktioniert, aber dann von uns! So könnte diese Art von Revolution stattfinden.
Was würde es benötigen?
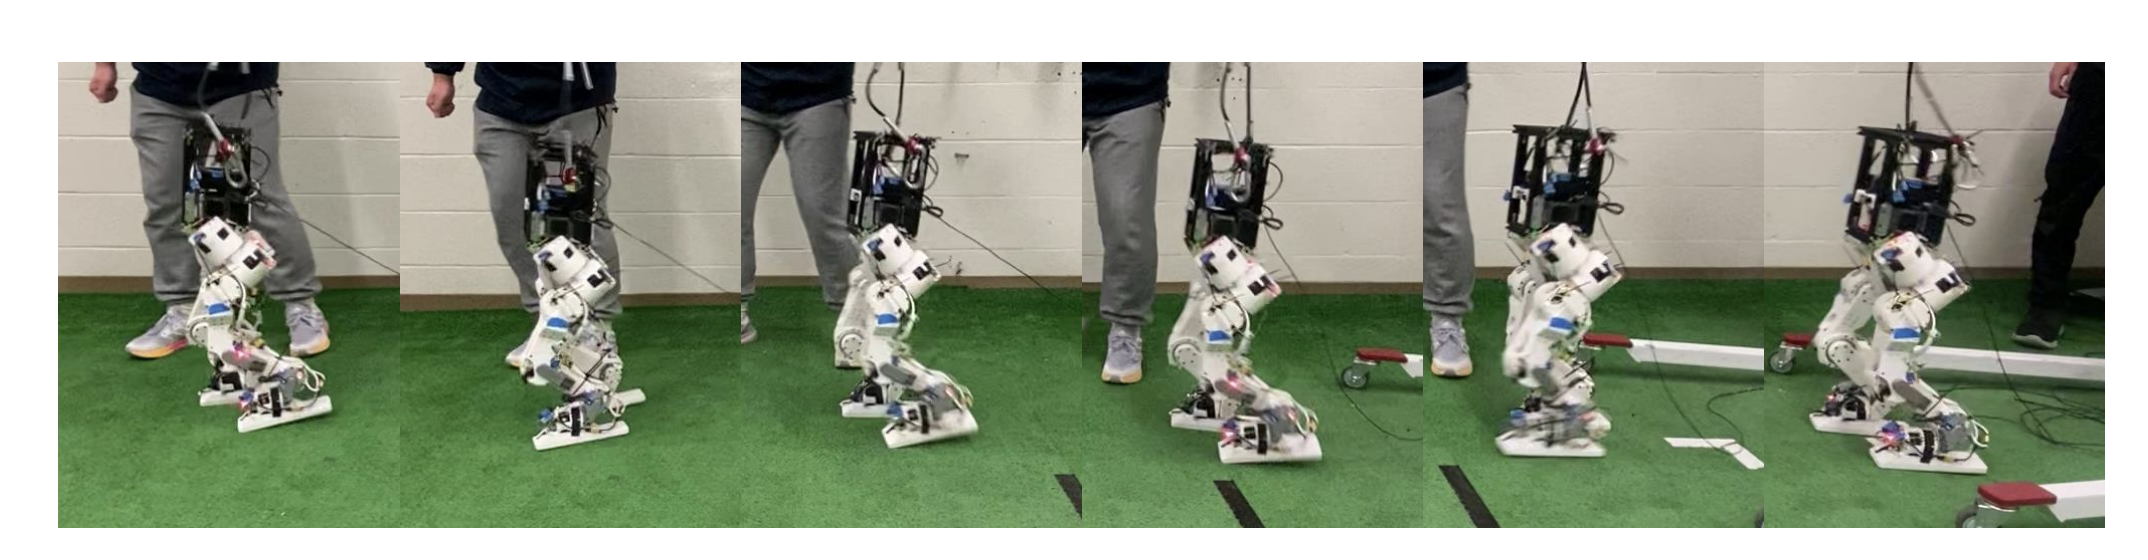
Das Projekt müsste deutlich lebendiger sein, um zu funktionieren. Es bräuchte Foren, Nutzer und viel mehr Publikationen, Beiträge, Herstellungs- und sonstige Aktivitäten. Bambu Lab oder Prusa könnten dieses Projekt auf ihren Sharing-Plattformen zum Leben erwecken und vorantreiben. Oder ein neuer, stärker community-orientierter Ansatz könnte die Menschen mehr zu Hause fühlen lassen. Außerdem wirkt es immer noch nach einem großen Projekt. Es bräuchte ein komplettes Curriculum, das um den Roboter herum aufgebaut ist, damit er in Schulen funktioniert. Eine Bewegung, bei der Lehrkräfte sich vernetzen und bei der Implementierung unterstützen, wäre ebenfalls hilfreich. Das Team muss mehr inspirieren. Mehr Beispiele zeigen, wie das Ding funktioniert, mehr Beispiele, wie es trainiert wird. Es braucht einen großen Durchbruch-Moment, damit es für Nutzer und Klassen gut funktioniert. „Mein Roboter läuft“ oder „Wir haben Bob, den Roboter, trainiert, etwas aufzuheben“, zum Beispiel. Es wäre hilfreich, wenn es einen $1000-Roboter gäbe, mit dem man starten kann. Oder vielleicht ein $1000-Roboterarm-Projekt, das man dann für den Rest des Roboters verwenden kann. Außerdem müssen sie ihr Kawai-Problem in den Griff bekommen, weil das Teil im Bild oben aussieht, als wolle es mich ersticken; schuld ist die Affluenza und man kommt damit davon, Scott Free. Ich denke, irgendwann wird ein Open-Source-Robotics-Projekt populär werden. Und ich glaube, dass Menschen gerne die skurrilen, wissenschaftlichen Personen sein wollen, die Open-Source-Robotik in die Welt bringen. Deshalb denke ich, dass es passieren wird, wenn auch nicht sofort. Und wir sind so verführerisch nah dran, das zu verwirklichen!
Images and video courtesy of UC Berkeley